Success Story
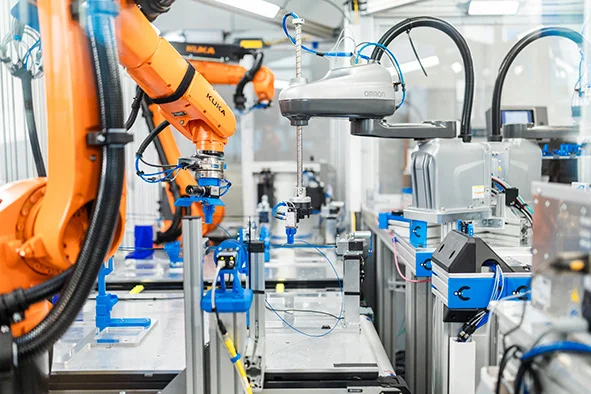
Während viele Produktionsschritte in der Automobilindustrie bereits hochautomatisiert sind, erfolgt die Montage komplexer Kabelbäume bislang weitgehend manuell. Der entscheidende Grund: Kabel sind biegeschlaffe und forminstabile Bauteile. Ihre Position verändert sich bei jedem Handling-Prozess.
Besonders anspruchsvoll ist das Einführen der nur wenige Millimeter breiten Crimps in die Kammern der Steckverbinder. Dafür muss der Roboter Position und Orientierung des Crimps sehr genau bestimmen. Die Anwendung von Cellios erfordert eine Fügegenauigkeit von rund 0,1 mm. Hinzu kommt eine hohe Variantenvielfalt der Kabelbäume. Eine wirtschaftliche Automatisierung muss deshalb nicht nur präzise, sondern auch flexibel sein.
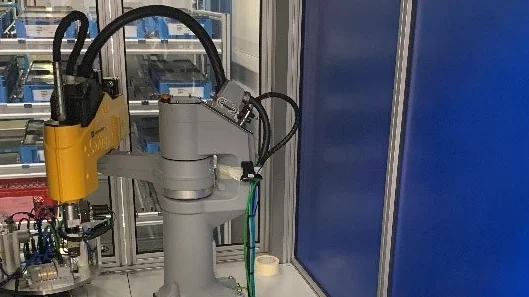
Die Cellios GmbH entstand aus dem Fraunhofer-Institut für Produktionstechnik und Automatisierung IPA und wurde 2024 gegründet. Das Unternehmen entwickelt roboterbasierte Automatisierungsanlagen für die Kabelkonfektion. Gemeinsam mit TE Connectivity entwickelte Cellios eine Anlage, die nicht nur einzelne Arbeitsschritte übernimmt, sondern die Herstellung eines Leitungssatzes durchgängig automatisiert.
Die modulare Anlage bildet verschiedene Prozessschritte der Kabelbaumfertigung ab:
Die größte technische Herausforderung liegt beim Routing und dem anschließenden Kontaktieren.
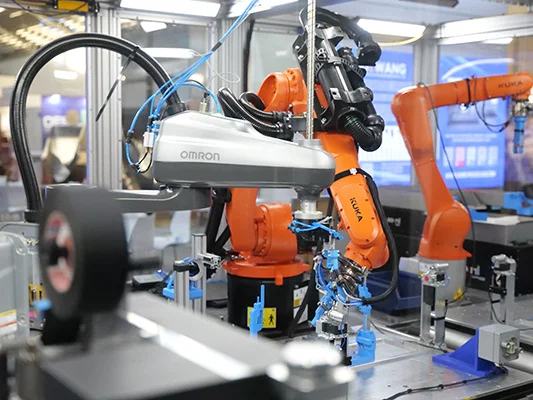
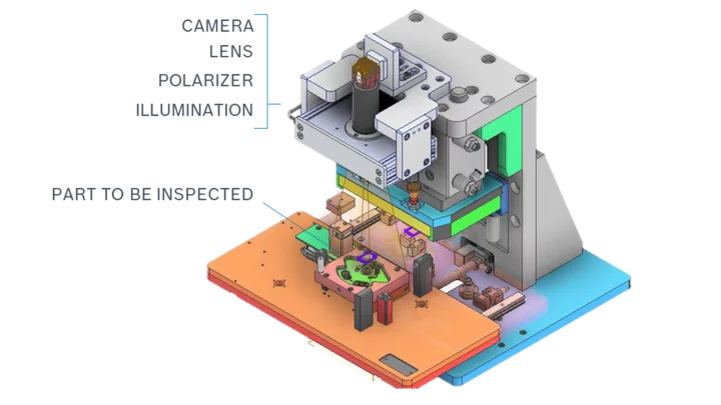
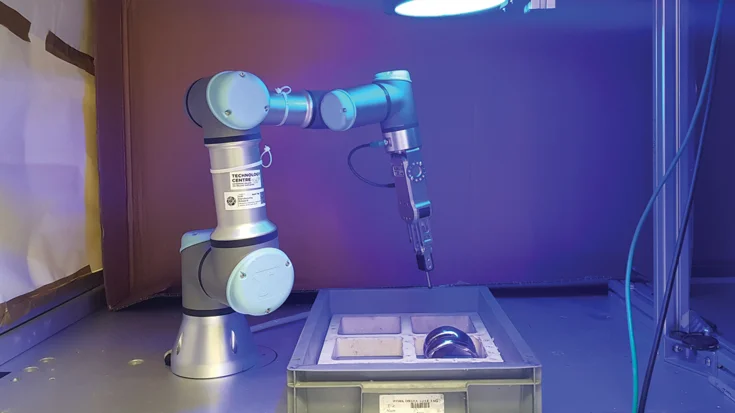
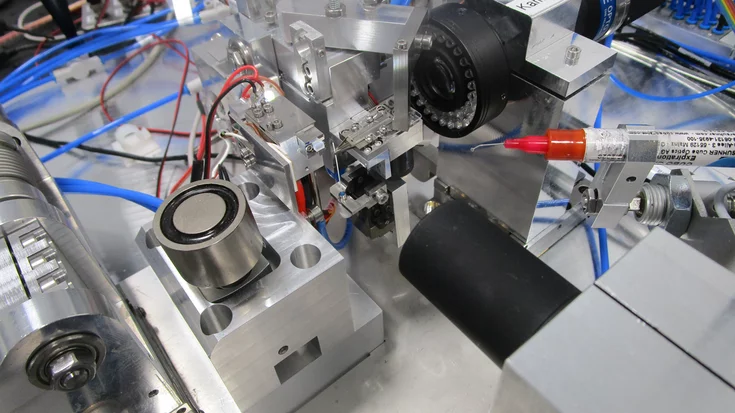
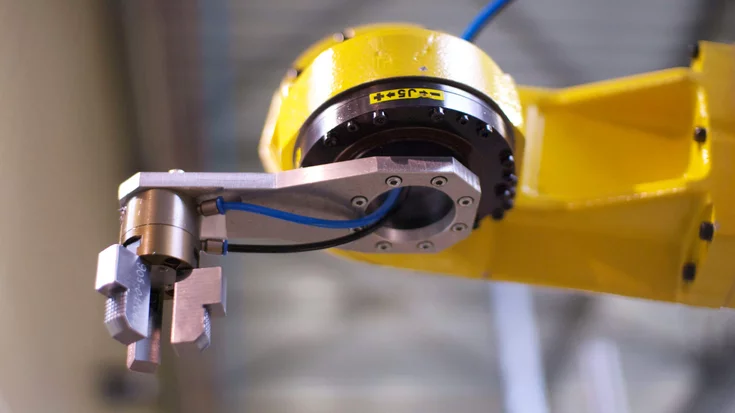
Beim Kontaktieren muss ein Roboter den gegriffenen Crimp zuverlässig in die dafür vorgesehene Kammer eines Steckverbinders einführen. Da sich die Position des Kabelendes während der vorherigen Prozessschritte verändert, reicht eine einmal programmierte Roboterposition nicht aus. Cellios setzt deshalb zwei 2D-Kameras und Machine Vision ein.
Der Roboter führt zunächst das gegriffene Bauteil zu einer Kamera. Dort bestimmt die Bildverarbeitung die aktuelle Position und Orientierung des Crimps. Diese Informationen dienen als Korrekturwerte für die Roboterbewegung. Eine zweite Kamera vermisst die Zielposition am Steckverbinder. Auf Basis dieser Daten kann der Roboter seine Bewegung korrigieren und den Crimp präzise positionieren. Damit übernimmt Machine Vision eine zentrale Aufgabe: Sie erkennt die geometrischen Abweichungen, die durch die flexible Struktur des Kabels und vorgelagerte Bearbeitungsschritte entstehen.
„Ohne die genaue Vermessung könnten wir nicht auf 0,1 mm genau fügen, was wir brauchen, um den Stecker mit dem Crimp zu treffen“, erklärt Dr. Frank Nägele, CTO bei Cellios.
Die Bildverarbeitung sorgt für die erforderliche geometrische Genauigkeit. Beim eigentlichen Steckvorgang kommt zusätzlich eine Kraftregelung zum Einsatz. Ein Kraft-Momenten-Sensor am Roboter überwacht die auftretenden Kräfte und regelt den Fügevorgang. Dadurch verbindet die Anlage zwei unterschiedliche Informationsquellen: Machine Vision bestimmt, wo sich Bauteil und Ziel befinden. Die Kraftregelung kontrolliert, wie der Crimp eingeführt wird. Diese Kombination ermöglicht es dem Roboter, einen Prozess auszuführen, für den bislang menschliche Sehkraft, Konzentration und Fingerspitzengefühl erforderlich waren.
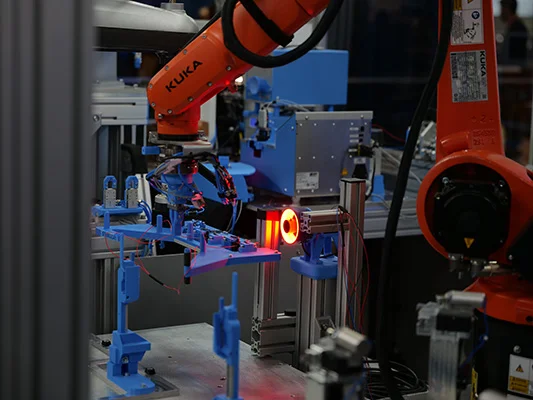
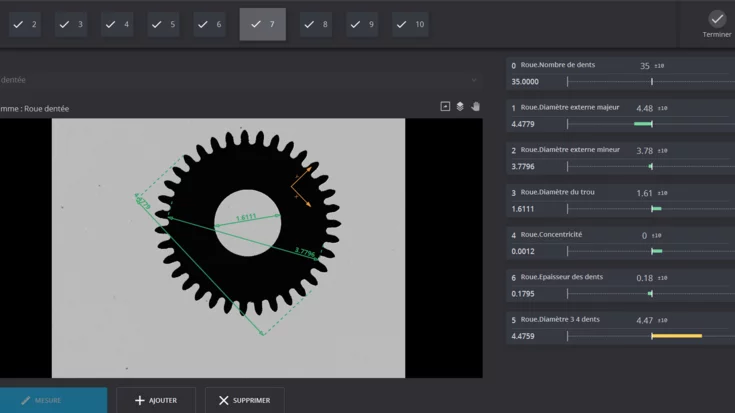
Für die Bildverarbeitung setzt Cellios die Machine-Vision-Software MVTec MERLIC ein. Ausschlaggebend war insbesondere der Low-Code-Ansatz. Über eine grafische Benutzeroberfläche können Bildverarbeitungswerkzeuge ausgewählt und zu einer Anwendung kombiniert werden. Dadurch lassen sich Machine-Vision-Applikationen erstellen, ohne umfangreichen Programmcode schreiben zu müssen. In der Kabelbaum-Anwendung nutzt Cellios insbesondere die Matching-Technologien von MERLIC. Sie bestimmen Position und Orientierung der Crimps und liefern damit die Informationen für die Korrekturbewegungen des Roboters. Über MQTT- und REST-Schnittstellen wird MERLIC zusätzlich in das Gesamtsystem der Roboteranlage integriert.
Ein wichtiger Faktor für Cellios war die kurze Entwicklungszeit. Zwei Mitarbeiter des Unternehmens implementierten die Machine-Vision-Anwendung mithilfe vorhandener Videos und Beispielanwendungen. Zusätzliche Schulungen waren laut Cellios nicht erforderlich. Für junge Automatisierungsunternehmen ist dies relevant: Die Bildverarbeitung muss nicht nur ausreichend präzise arbeiten. Sie muss sich auch schnell in neue Maschinenkonzepte integrieren lassen.
„Für innovative Unternehmen wie Cellios ist die Zeit bis zur Marktreife entscheidend. MERLIC bietet hier den perfekten Hebel: Mittels grafischer Benutzeroberfläche lassen sich komplexe Machine-Vision-Anwendungen wie das präzise Matching von Kleinstteilen schnell und effizient konfigurieren, ohne auf die Performance bewährter Algorithmen verzichten zu müssen“, erklärt Ulf Schulmeyer, Produktmanager MERLIC bei MVTec.
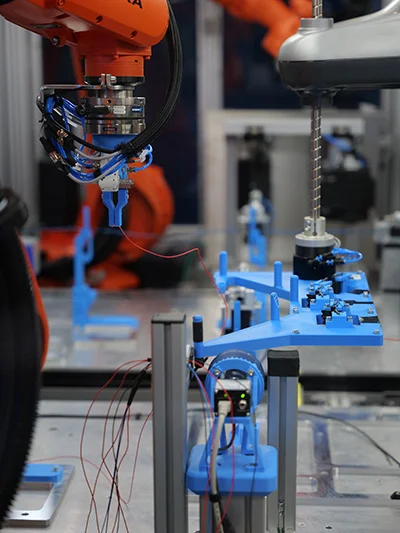
Die automatisierte Kabelbaumfertigung bietet Cellios zufolge Vorteile, die über die reine Produktivität hinausgehen. Die Automatisierung kann dazu beitragen, die Fertigung von Leitungssätzen auch in Hochlohnländern wirtschaftlich zu gestalten. Dadurch lassen sich Produktionsprozesse näher an den jeweiligen Absatzmärkten ansiedeln und Lieferketten verkürzen. Gleichzeitig ermöglicht die digitale Überwachung der Steckvorgänge eine höhere Prozesskontrolle und eine lückenlose Rückverfolgbarkeit der Kabelsätze.
Der Demonstrator der Anlage wurde im November 2025 vorgestellt. Die Markteinführung ist laut Cellios für Anfang 2027 vorgesehen. Cellios plant bereits, das Konzept auf weitere Kabelbaumvarianten und zusätzliche Anwendungen wie die Schaltschrankverdrahtung zu übertragen. Auch die Bildverarbeitung soll künftig weitere Aufgaben übernehmen. Geplant sind unter anderem erweiterte Qualitätskontrollen und sogenannte Self-Healing-Prozesse, bei denen Systeme Abweichungen erkennen und darauf reagieren können. Damit zeigt das Projekt, wie Robotik, Machine Vision und Kraftregelung gemeinsam einen Fertigungsprozess automatisieren können, der aufgrund seiner hohen Variantenvielfalt und der flexiblen Bauteile lange als besonders schwer automatisierbar galt.