Success Story
Wie lassen sich Dichtstoffe auf großen, unterschiedlich geformten Bauteilen präzise und reproduzierbar auftragen? Das französische Unternehmen AKEOPLUS hat dafür eine Roboterzelle entwickelt, die den bislang manuellen Fertigungsprozess in der Luftfahrtindustrie automatisiert. Mithilfe der industriellen Bildverarbeitungssoftware MVTec HALCON erkennt die Anlage die tatsächliche Position und Orientierung der Bauteile und passt die Roboterbewegungen entsprechend an. So lassen sich Dichtstoffraupen mit einer Genauigkeit von ±0,2 mm platzieren – auch in einem Arbeitsbereich von rund zwei Metern in jeder Raumrichtung.

Der Auftrag von Dichtstoffen gehört in der Luftfahrtindustrie zu den Fertigungsschritten, bei denen höchste Sorgfalt erforderlich ist. Die Dichtstoffraupen müssen gleichmäßig und exakt entlang der vorgesehenen Bereiche verlaufen, damit die Dichtfunktion zuverlässig erfüllt wird.
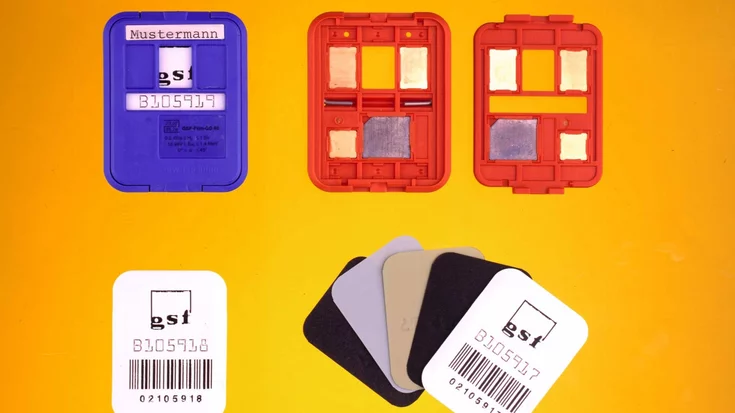
Ein Unternehmen aus der Luftfahrtindustrie wollte deshalb einen bislang manuellen Prozess automatisieren. Dabei werden zunächst ein Primer und anschließend ein zweikomponentiger Dichtstoff auf Lager aus Bronze oder Edelstahl aufgetragen, die in lackierten Metallteilen verbaut sind. Der manuelle Ablauf war nicht nur aufwendig, sondern auch zeitkritisch: Nach der Vorbereitung härtet der Dichtstoff innerhalb von rund zwei Stunden aus. Zudem kann der Umgang mit den verwendeten Materialien die Mitarbeitenden gesundheitlich belasten.
Mit der Entwicklung einer automatisierten Lösung wurde AKEOPLUS beauftragt. Das französische Unternehmen ist auf kundenspezifische Robotikanwendungen spezialisiert und kombiniert dafür Robotik, Sensorik und industrielle Bildverarbeitung.

Die besondere Herausforderung bestand bei dieser Anwendung darin, unterschiedliche Bauteile innerhalb eines großen Arbeitsraums zuverlässig zu bearbeiten. Die Teile werden zwar mechanisch vorpositioniert, können aber noch mehrere Zentimeter von ihrer vorgesehenen Position abweichen. Für den Dichtstoffauftrag ist dagegen eine Genauigkeit von ±0,2 mm erforderlich. Eine rein mechanische Positionierung hätte zusätzliche Arbeitsschritte und mehr Kontakt mit den Bauteilen bedeutet. AKEOPLUS entschied sich deshalb für eine Lösung auf Basis von 3D Machine Vision.
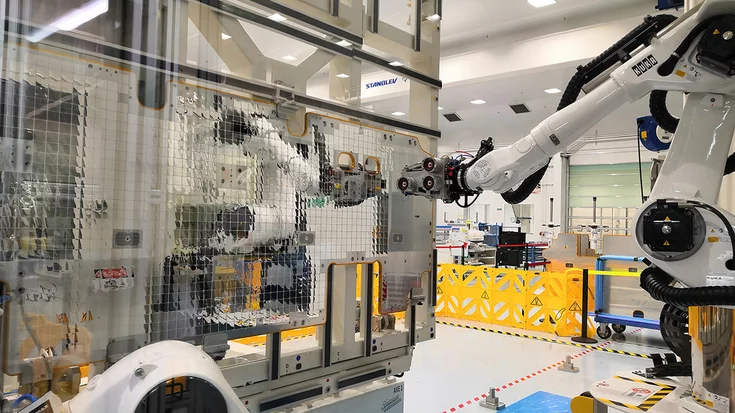
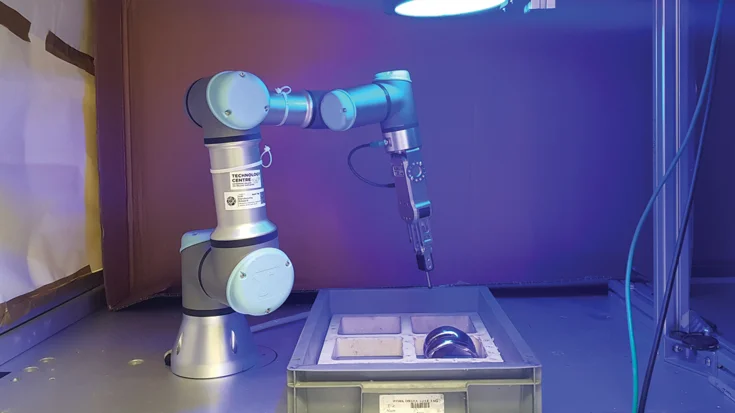
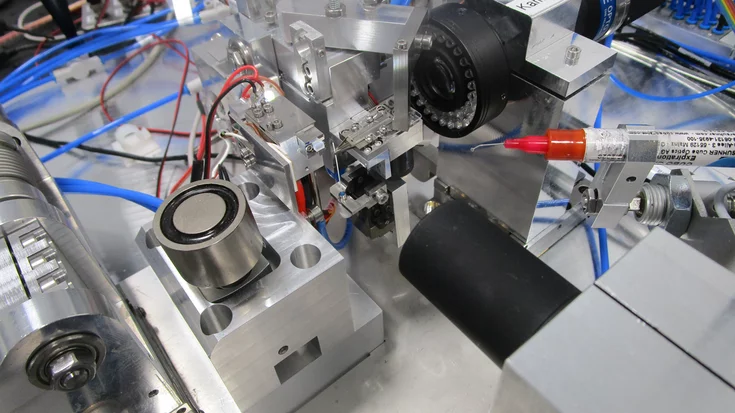
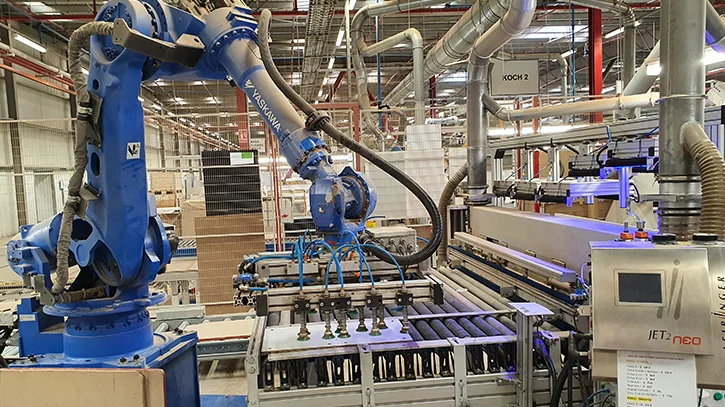
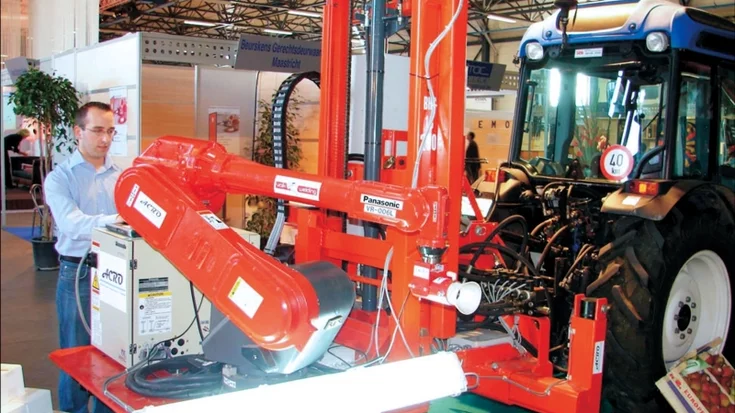
Die entwickelte Roboterzelle kombiniert einen sechsachsigen Roboter mit einem 3D-Profilometer, einem Dosiersystem für Primer und Dichtstoff sowie verschiedenen Sensoren zur Prozessüberwachung. Die industrielle Bildverarbeitung übernimmt dabei eine zentrale Aufgabe: Sie ermittelt die tatsächliche Lage der zu bearbeitenden Bereiche und liefert die Grundlage für die Anpassung der Roboterbahnen.
Zu Beginn des Prozesses werden die Werkzeuge und Verbrauchsmaterialien vorbereitet. Anschließend gelangt das Bauteil in den Arbeitsbereich, wo es zunächst grob ausgerichtet wird. Der Roboter fährt mit dem 3D-Profilometer die vorgesehenen Bereiche ab und erfasst die Geometrie der Lager, auf die später Primer und Dichtstoff aufgetragen werden.
Aus den aufgenommenen 3D-Daten berechnet die Bildverarbeitungssoftware die Position und Orientierung der Lager. Auf dieser Grundlage kann die Anlage die programmierten Roboterbahnen an die tatsächliche Bauteillage anpassen. Nach dem Scan wechselt der Roboter zunächst zum Werkzeug für den Primerauftrag und anschließend zur Dichtstoffdüse. Die Geschwindigkeit des Auftrags entlang der berechneten Bahn wird dabei an die gewünschte Dicke der Dichtstoffraupe angepasst.
Die Herausforderung liegt insbesondere im Zusammenspiel der verschiedenen Komponenten. Roboter, 3D-Profilometer, Kalibrierung und weitere Sensoren bringen jeweils eigene Toleranzen in den Prozess ein. Nur wenn diese Abweichungen ausreichend berücksichtigt werden, lässt sich die geforderte Gesamtgenauigkeit erreichen.
„Die besondere Herausforderung bestand also darin, aus einem variablen Bauteil eine präzise Roboterbahn abzuleiten. Genau hier zeigt 3D Machine Vision ihre Stärke. Sie gleicht Fertigungs-, Montage- und Bedienereinflüsse aus und macht den robotergestützten Prozess überhaupt erst realisierbar“, erklärt Maxime Motisi, Ingenieur für robotergestützte Dosieranwendungen bei AKEOPLUS.
Für die Bildverarbeitungsoftware setzt AKEOPLUS auf MVTec HALCON. Die Standardsoftware für Machine Vision verarbeitet die vom 3D-Profilometer gelieferten Daten und unterstützt die präzise Lokalisierung der Lager im dreidimensionalen Raum.
Dafür werden die erfassten X-, Y- und Z-Bilder in 3D-Punktwolken umgewandelt und mit 2D- und 3D-Bildverarbeitungsmethoden ausgewertet. Darüber hinaus nutzt die Anwendung CAD-Daten und 3D-Objektmodelle. So lassen sich die sechs Freiheitsgrade der Lager bestimmen und ihre tatsächliche Position und Orientierung auch bei unterschiedlichen Geometrien zuverlässig erfassen.
„MVTec HALCON bietet viele Funktionen, die für robotergestützte Anwendungen mit 3D-Daten entscheidend sind. Dazu gehören robuste 3D-Methoden, 3D-Objektmodelle, die Kombination aus 2D- und 3D-Verarbeitung sowie die Möglichkeit, komplexe Bildverarbeitungslogik effizient in industrielle Abläufe zu integrieren. Gerade bei Anwendungen mit hohen Genauigkeitsanforderungen ist diese Kombination ein entscheidender Vorteil“, erklärt Jan Gärtner, Product Manager HALCON bei MVTec.


Neben den Bildverarbeitungsfunktionen war für AKEOPLUS die effiziente Entwicklung und Integration entscheidend. Die Anwendung wurde mit der HALCON-Bibliothek und der integrierten Entwicklungsumgebung HDevelop erstellt. Über die HDevEngine lassen sich die entwickelten Skripte direkt aus dem AKEOPLUS-Framework AkeoSpine aufrufen, ohne dass die Bildverarbeitungslogik für den Produktivbetrieb neu implementiert werden muss.
Auch die Einrichtung neuer Lagergeometrien wird durch HALCON unterstützt. Ein eigens entwickelter Wizard führt die Bediener durch die Konfiguration der benötigten 3D-Oberflächenmodelle und Parameter. Im laufenden Betrieb nutzt die Anlage diese Modelle, um die Lager anhand der aktuellen 3D-Scans zu lokalisieren. Die Hardware-Unabhängigkeit von HALCON erleichtert es AKEOPLUS zudem, die Lösung an unterschiedliche Kundenanforderungen anzupassen.
„Für uns ist wichtig, dass unsere Vision-Ingenieure sehr autonom arbeiten können. Mit HDevelop, der HALCON-Bibliothek und den Visualisierungsmöglichkeiten können wir die Anwendung entwickeln, testen, debuggen und in den Gesamtprozess einbinden. Das reduziert Schnittstellen und beschleunigt die Umsetzung“,
sagt Motisi.

Seit Frühjahr 2026 ist die Roboterzelle im Einsatz. Die ersten Ergebnisse überzeugten den Auftraggeber: Die Anlage trägt gleichmäßige, dünne und konsistente Dichtstoffraupen auf und macht damit einen zuvor handwerklich geprägten Prozess reproduzierbarer.
Gleichzeitig reduziert die Automatisierung den manuellen Aufwand und den direkten Kontakt der Mitarbeitenden mit den eingesetzten Materialien. Die Kombination aus Robotik, Dosiertechnik und industrieller Bildverarbeitung ermöglicht damit nicht nur eine präzise Fertigung, sondern verbessert auch die Arbeitsbedingungen.
Für AKEOPLUS ist die Anlage ein Beispiel dafür, welches Potenzial die Verbindung von 3D Machine Vision und Robotik für die Luftfahrtindustrie bietet. Selbst komplexe Fertigungsschritte, die bislang von menschlicher Erfahrung und manueller Präzision abhängig waren, lassen sich automatisieren, wenn die tatsächliche Bauteilgeometrie zuverlässig erfasst und in präzise Roboterbewegungen umgesetzt wird.